Analyse en composantes principales
Cours 9 — Modèles en biologie
Christophe Ambroise
L3 GBI — Université d’Évry
Acquis des cours précédents
Entropie et information
\(H(\mathbf{p}) = -\sum_i p_i \log_2 p_i\) : incertitude d’une loi, maximale pour la loi uniforme.
Loi normale : à variance fixée, entropie maximale ; garder de la variance, c’est garder de l’information.
Loi jointe comme matrice
Loi jointe \(J\) ; marges \(J\,\mathbf{1}\) et \(J^T \mathbf{1}\) ; indépendance \(J = \mathbf{p}\,\mathbf{q}^T\), de rang 1.
Information mutuelle : \(I(X ; Y) = H(X) + H(Y) - H(X, Y)\), nulle si et seulement si indépendance.
Matrice de covariance
\[ S = \frac{1}{n}\, X_c^T X_c, \qquad S^T = S, \qquad \operatorname{tr}(S) = \sum_j s_j^2 = I \]
Matrice des corrélations : \(R = \frac{1}{n}\, Z^T Z\), variables réduites.
Variance projetée
Axe unitaire \(\mathbf{u}\) : coordonnées \(X_c\,\mathbf{u}\), variance projetée \(\mathbf{u}^T S\, \mathbf{u}\).
Kleiber : maximum \(1{,}684\) vers 37°, sur une inertie de \(1{,}685\).
Question laissée ouverte : quel axe maximise \(\mathbf{u}^T S\, \mathbf{u}\) ?
Axe de variance maximale
Axe de variance maximale
Parmi les axes unitaires, celui de variance projetée maximale est dirigé par un vecteur propre de \(S\) ; la variance maximale est la plus grande valeur propre.
\[ \max_{\lVert \mathbf{u} \rVert = 1} \mathbf{u}^T S\, \mathbf{u} = \lambda_1, \qquad \text{atteint pour } S\,\mathbf{u}_1 = \lambda_1\, \mathbf{u}_1 \]
Démontré ici en dimension 2 ; admis en dimension \(p\).
Directions conservées par une matrice
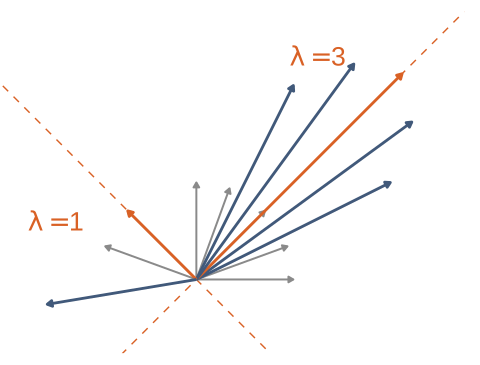
Vecteur propre (C3) : \(A\mathbf{v} = \lambda\mathbf{v}\), \(\mathbf{v} \neq \mathbf{0}\). Canal ionique : \(\pi\) et \((1, -1)\), vérifiés, jamais cherchés.
\(A = \begin{pmatrix} 2 & 1 \\ 1 & 2 \end{pmatrix}\)
\(A(1, 1) = 3\,(1, 1)\)
\(A(1, -1) = 1\,(1, -1)\)
Vecteur propre : une direction que la matrice ne fait pas tourner.
Gris : vecteurs unitaires \(\mathbf{u}\). Bleu : leurs images \(A\mathbf{u}\). Orange : les deux directions conservées.
Vecteur propre et système homogène
\[ A\mathbf{v} = \lambda\mathbf{v} \iff (A - \lambda I)\,\mathbf{v} = \mathbf{0} \]
Un système homogène (C3) : toujours la solution \(\mathbf{v} = \mathbf{0}\). Un vecteur propre existe si et seulement s’il reste une variable libre (C2).
\(\lambda = 3\) : \(\ A - 3I = \begin{pmatrix} -1 & 1 \\ 1 & -1 \end{pmatrix}\), lignes proportionnelles, \(v_2\) libre : \(\mathbf{v} = (1, 1)\).
\(\lambda = 2\) : \(\ A - 2I = \begin{pmatrix} 0 & 1 \\ 1 & 0 \end{pmatrix}\), seule solution \(\mathbf{0}\) : 2 n’est pas valeur propre.
Pivot et lignes proportionnelles
\(M = \begin{pmatrix} p & q \\ r & s \end{pmatrix}\), \(\ p \neq 0\) : \(\ L_2 \leftarrow L_2 - \dfrac{r}{p}\, L_1\).
\[ \begin{pmatrix} p & q \\ r & s \end{pmatrix} \ \longrightarrow\ \begin{pmatrix} p & q \\ 0 & \dfrac{ps - qr}{p} \end{pmatrix} \]
\(p = 0\) : échanger les deux lignes, même critère.
Critère Ligne nulle, donc variable libre, si et seulement si \(ps - qr = 0\).
Déterminant \(2 \times 2\)
Le nombre qui décide si le pivot laisse une ligne nulle.
\[ \det \begin{pmatrix} p & q \\ r & s \end{pmatrix} = ps - qr \]
\(\det M \neq 0\) : solution unique ; pour un système homogène, la seule solution \(\mathbf{0}\). \(\ \det M = 0\) : colonnes colinéaires, une variable libre.
\(\det \begin{pmatrix} 2 & 1 \\ 1 & 2 \end{pmatrix} = 3\), \(\quad \det \begin{pmatrix} 1 & 2 \\ 2 & 4 \end{pmatrix} = 0\).
Équation des valeurs propres
\(\lambda\) est une valeur propre quand \(A - \lambda I\) laisse une variable libre.
\[ \det(A - \lambda I) = (a - \lambda)(d - \lambda) - bc = \lambda^2 - \operatorname{tr}(A)\,\lambda + \det(A) = 0 \]
\(A = \begin{pmatrix} 2 & 1 \\ 1 & 2 \end{pmatrix}\) : \(\ \lambda^2 - 4\lambda + 3 = 0\), \(\ \lambda = 1\) ou \(\lambda = 3\) : les deux directions de la figure.
Méthode : les valeurs propres par cette équation, puis chaque vecteur propre par le pivot de Gauss.
Variance projetée en dimension 2
\(\mathbf{u} = (\cos \theta, \sin \theta)\), \(\ S = \begin{pmatrix} a & b \\ b & d \end{pmatrix}\) :
\[ \begin{aligned} \mathbf{u}^T S\, \mathbf{u} &= a \cos^2 \theta + 2b \cos \theta \sin \theta + d \sin^2 \theta \\ &= \tfrac{a + d}{2} + \tfrac{a - d}{2} \cos 2\theta + b \sin 2\theta \end{aligned} \]
Cauchy-Schwarz (C4) sur \(\bigl(\tfrac{a-d}{2}, b\bigr) \cdot (\cos 2\theta, \sin 2\theta)\) :
\[ \mathbf{u}^T S\, \mathbf{u} \ \le\ \tfrac{a + d}{2} + \sqrt{\bigl(\tfrac{a - d}{2}\bigr)^2 + b^2} \]
avec égalité pour une direction \(\theta\) bien choisie.
Plus grande valeur propre, variance maximale
\(S = \begin{pmatrix} a & b \\ b & d \end{pmatrix}\) : \(\ \lambda^2 - (a + d)\,\lambda + (ad - b^2) = 0\).
\[ \lambda_1 = \frac{a + d}{2} + \sqrt{\Bigl(\frac{a + d}{2}\Bigr)^2 - (ad - b^2)} = \frac{a + d}{2} + \sqrt{\Bigl(\frac{a - d}{2}\Bigr)^2 + b^2} \]
Exactement le maximum obtenu par Cauchy-Schwarz.
Axe de variance maximale Le vecteur propre de la plus grande valeur propre.
Valeurs propres de Kleiber
\[ S = \begin{pmatrix} 1{,}071 & 0{,}810 \\ 0{,}810 & 0{,}614 \end{pmatrix}, \qquad \operatorname{tr}(S) = 1{,}685, \qquad \det(S) \approx 0{,}0021 \]
\[ \lambda_1 \approx 1{,}684, \qquad \lambda_2 \approx 0{,}0013 \]
Le maximum et le minimum de la courbe du C8.
Vecteur propre par le pivot de Gauss
\[ S - \lambda_1 I = \begin{pmatrix} -0{,}613 & 0{,}810 \\ 0{,}810 & -1{,}070 \end{pmatrix} \]
\(L_2 \leftarrow L_2 + \tfrac{0{,}810}{0{,}613}\, L_1\) : ligne nulle, \(u_2\) libre (C2, C3).
\(-0{,}613\, u_1 + 0{,}810\, u_2 = 0\) : \(\ u_2 = 0{,}757\, u_1\). Normé : \(\mathbf{u}_1 = (0{,}797 ;\ 0{,}603)\), un axe à 37°.
Axes principaux orthogonaux
Pour une matrice symétrique : valeurs propres réelles, vecteurs propres de valeurs propres distinctes orthogonaux.
\[ S^T = S,\ \ S\mathbf{u}_k = \lambda_k \mathbf{u}_k,\ \ S\mathbf{u}_l = \lambda_l \mathbf{u}_l, \ \ \lambda_k \neq \lambda_l \ \Longrightarrow\ \mathbf{u}_k \perp \mathbf{u}_l \]
Admis. Covariance : valeurs propres positives ou nulles.
Kleiber : \(\mathbf{u}_2 = (-0{,}603 ;\ 0{,}797) \perp \mathbf{u}_1\).
Valeurs propres et inertie
La somme des valeurs propres est la trace : l’inertie se répartit entre les axes principaux.
\[ \lambda_1 + \dots + \lambda_p = \operatorname{tr}(S) = I \]
Kleiber : \(1{,}684 + 0{,}001 = 1{,}685\). Part d’inertie de l’axe \(k\) : \(\lambda_k / \operatorname{tr}(S)\).
ACP normée
ACP normée
Variables réduites (C5) : matrice des corrélations au lieu de la matrice de covariance.
\[ R = \frac{1}{n}\, Z^T Z, \qquad \operatorname{tr}(R) = p \]
Changer d’unité ne change plus rien. Chaque variable pèse une inertie de 1.
Axes et composantes principales
Les axes principaux sont les vecteurs propres de \(R\) ; les composantes principales, les coordonnées des individus sur ces axes.
\[ R\,\mathbf{u}_k = \lambda_k\,\mathbf{u}_k \ \ (\lambda_1 \ge \dots \ge \lambda_p), \qquad \mathbf{c}_k = Z\,\mathbf{u}_k \in \mathbb{R}^n \]
Variance de \(\mathbf{c}_k\) : \(\lambda_k\). Composantes non corrélées : \(\ \mathbf{u}_k^T R\,\mathbf{u}_l = \lambda_l\, \mathbf{u}_k \cdot \mathbf{u}_l = 0\).
Les crabes
200 crabes Leptograpsus : deux formes (bleue, orange), deux sexes, 50 par groupe.
| Mesure (mm) | FL | RW | CL | CW | BD |
|---|---|---|---|---|---|
| lobe frontal | largeur arrière | longueur carapace | largeur carapace | épaisseur |
ACP normée sur les 5 mesures ; forme et sexe gardés à part.
Campbell et Mahon, Australian Journal of Zoology, 1974 ; jeu crabs du paquet R MASS.
Parts d’inertie
| Axe | 1 | 2 | 3 | 4 | 5 |
|---|---|---|---|---|---|
| \(\lambda_k\) | 4,79 | 0,15 | 0,05 | 0,01 | 0,002 |
| Part (%) | 95,8 | 3,0 | 0,9 | 0,2 | 0,03 |
| Cumul (%) | 95,8 | 98,8 | 99,7 | 99,97 | 100 |
Somme des \(\lambda_k\) : \(p = 5\). Un premier axe écrasant.
Éboulis des valeurs propres
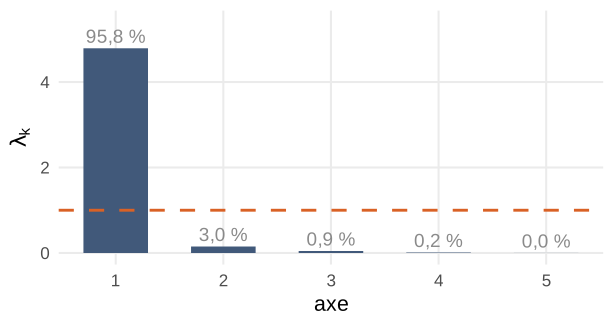
Choisir le nombre d’axes : coude de l’éboulis, ou \(\lambda_k > 1\) (au-dessus d’une variable). Ici, un seul axe retenu : un piège.
Nuage des individus
Plan principal des crabes
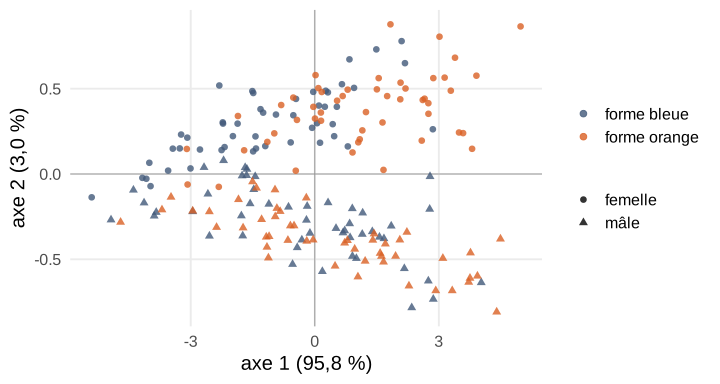
Axe 1 : des petits aux grands crabes. Axe 2 : femelles en haut, mâles en bas.
Échelles différentes sur les deux axes. Forme et sexe : non utilisés dans le calcul.
Coordonnées d’un individu
Coordonnée de l’individu \(i\) sur l’axe \(k\) : le produit scalaire de son vecteur réduit avec l’axe (C4).
\[ c_{ik} = \mathbf{z}_i \cdot \mathbf{u}_k \]
Crabe 51 (forme bleue, femelle) : \(c_{i1} = -5{,}39\), le plus à gauche : le plus petit crabe.
Qualité de représentation
La part du carré de la distance au centre conservée par la projection : le carré du cosinus de l’angle entre l’individu et son projeté (C4).
\[ \cos^2_{ik} = \frac{c_{ik}^2}{\lVert \mathbf{z}_i \rVert^2}, \qquad \cos^2_{i,\,\text{plan}} = \cos^2_{i1} + \cos^2_{i2} \in [0, 1] \]
Crabe 51 : \(\cos^2 = 1{,}00\) sur le plan. Crabe 123 (forme orange, mâle) : \(0{,}47\), avec \(\lVert \mathbf{z}_i \rVert^2 = 0{,}13\), tout près du centre.
Piège de lecture
Deux individus proches sur le plan : proches dans \(\mathbb{R}^p\) seulement s’ils sont bien représentés.
Crabes : \(\cos^2\) médian \(0{,}98\) sur le plan ; 5 % des crabes sous \(0{,}76\), tous près du centre.
Règle Vérifier le \(\cos^2\) avant d’interpréter une proximité sur le plan.
Contribution d’un individu
La part de l’inertie d’un axe apportée par un individu.
\[ \operatorname{ctr}_{ik} = \frac{c_{ik}^2}{n\,\lambda_k}, \qquad \sum_{i=1}^{n} \operatorname{ctr}_{ik} = 1 \]
Contribution moyenne : \(1/n = 0{,}5\,\%\). Crabe 51 : \(3{,}0\,\%\) de l’axe 1. Crabe 183 (forme orange, femelle) : \(2{,}5\,\%\) de l’axe 2.
Une contribution forte et isolée : un axe construit par un seul individu, à surveiller.
Éléments supplémentaires
Variables supplémentaires : forme et sexe, non utilisés dans le calcul, révélés par les couleurs du plan.
Individus supplémentaires : réduits avec les moyennes et écarts-types du jeu, puis projetés, \(\mathbf{z} \cdot \mathbf{u}_k\), sans modifier les axes.
Nuage des variables
Variables, vecteurs de \(\mathbb{R}^n\)
Lecture par colonnes (C8) : la variable réduite \(\mathbf{z}^j \in \mathbb{R}^n\), de norme \(\sqrt{n}\).
Corrélation de deux variables : le cosinus de leurs vecteurs (C5).
Coordonnée d’une variable
La coordonnée d’une variable sur un axe : sa corrélation avec la composante principale.
\[ r\bigl(\mathbf{z}^j, \mathbf{c}_k\bigr) = \sqrt{\lambda_k}\; u_{jk} \]
Démonstration : \(\ \operatorname{cov}(\mathbf{z}^j, \mathbf{c}_k) = \frac{1}{n}\,(Z^T Z\,\mathbf{u}_k)_j = (R\,\mathbf{u}_k)_j = \lambda_k u_{jk}\) ; variances \(1\) et \(\lambda_k\). \(\quad \square\)
Cercle des corrélations
Lecture du cercle
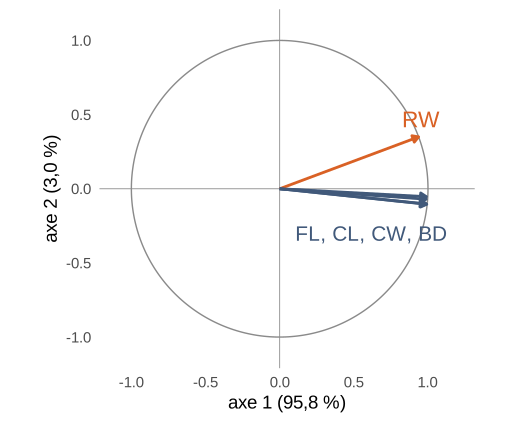
Flèche proche du cercle : variable bien représentée sur le plan, \(\cos^2 = r_{j1}^2 + r_{j2}^2\). Crabes : de \(0{,}98\) à \(1\).
Deux flèches bien représentées : l’angle entre elles traduit leur corrélation (cosinus, C4 et C5). Flèches groupées : variables corrélées.
Direction d’une flèche : le sens de l’axe. Axe 1 : toutes les mesures vers la droite.
Contributions des variables
Contribution de la variable \(j\) à l’axe \(k\) : \(u_{jk}^2\), de somme 1 sur les variables.
| FL | RW | CL | CW | BD | |
|---|---|---|---|---|---|
| Axe 1 (%) | 20,4 | 18,3 | 20,5 | 20,4 | 20,4 |
| Axe 2 (%) | 1,9 | 80,7 | 7,2 | 3,3 | 7,0 |
Lecture des axes Axe 1 : toutes les mesures, à parts presque égales. Axe 2 : la largeur arrière.
Individus et variables ensemble
Axe 2 : RW du côté positif, femelles du côté positif.
À taille égale, les femelles ont une largeur arrière plus grande : l’abdomen qui porte les œufs.
Interpréter un axe : croiser le cercle des corrélations et le plan des individus.
Effet taille
Corrélations toutes fortes
| FL | RW | CL | CW | BD | |
|---|---|---|---|---|---|
| FL | 1 | 0,91 | 0,98 | 0,96 | 0,99 |
| RW | 0,91 | 1 | 0,89 | 0,90 | 0,89 |
| CL | 0,98 | 0,89 | 1 | 0,99 | 0,98 |
| CW | 0,96 | 0,90 | 0,99 | 1 | 0,97 |
| BD | 0,99 | 0,89 | 0,98 | 0,97 | 1 |
Un grand crabe est grand sur toutes les mesures.
Premier axe, facteur de taille
Coefficients de \(\mathbf{u}_1\) : \(0{,}43\) à \(0{,}45\), tous positifs. La composante \(\mathbf{c}_1\) : presque la somme des mesures réduites.
Facteur commun L’axe 1 mesure la taille. Il porte 95,8 % de l’inertie sans rien dire de la forme.
Moyennes sur l’axe 1 : forme orange plus grande que la forme bleue ; la taille mélange espèce et croissance.
Axe 2, le sexe
Moyennes des groupes sur l’axe 2 :
| femelles | mâles | |
|---|---|---|
| forme bleue | 0,29 | −0,28 |
| forme orange | 0,38 | −0,39 |
3 % de l’inertie, une séparation nette des sexes : la forme de l’abdomen.
Axe 3, la forme
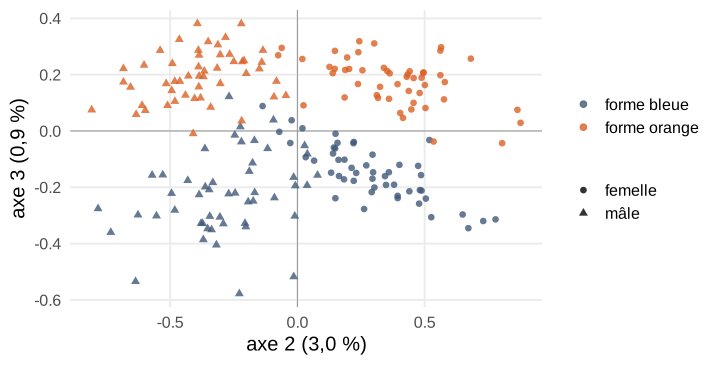
0,9 % de l’inertie : les deux formes se séparent. Coefficients : CW \(-0{,}65\), FL \(0{,}53\), BD \(0{,}44\), une forme de carapace.
Remèdes à l’effet taille
Face à un facteur commun évident Ne pas conclure à une seule dimension. Interpréter les axes suivants. Ou retirer la taille avant l’ACP : logarithmes des mesures, moins leur moyenne par individu.
Critère \(\lambda_k > 1\) : un seul axe retenu, et l’information biologique perdue.
Retour au C1
Gènes et géographie
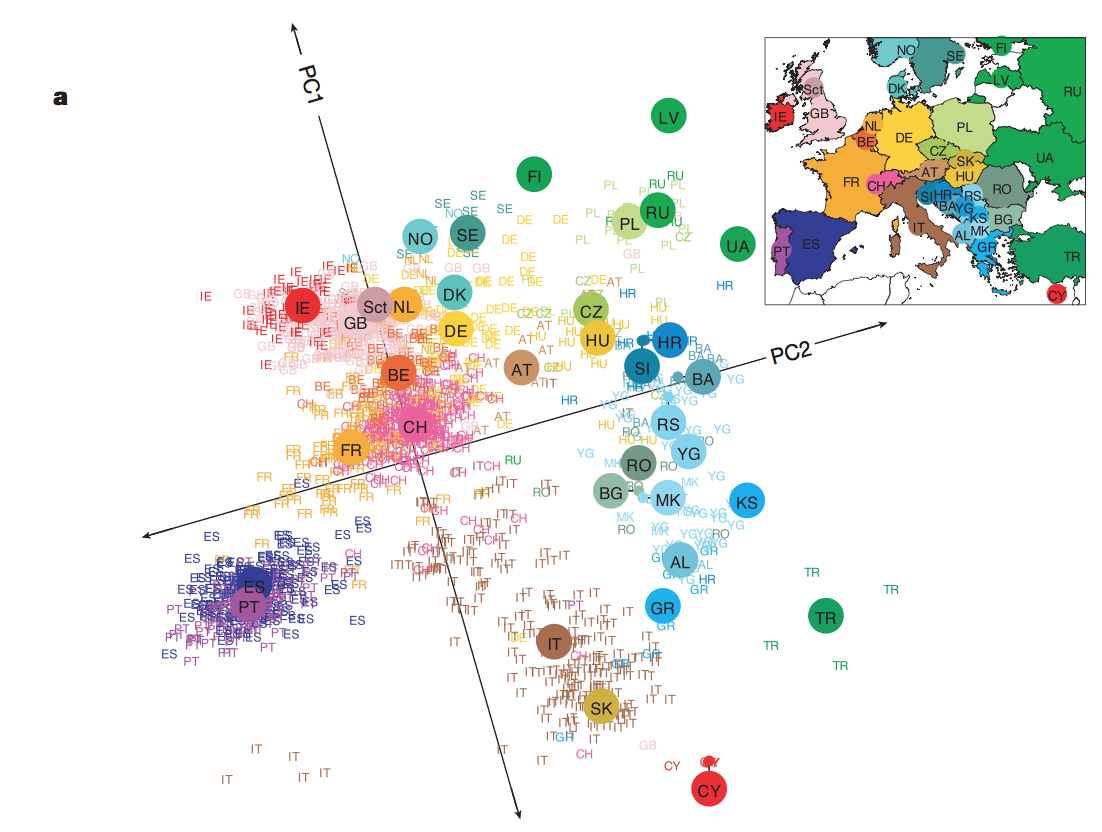
ACP de 500 000 SNP sur 3 000 Européens : le plan des axes 1 et 2 dessine la carte.
Novembre et al., Nature, 2008.
Faible part d’inertie, structure nette
500 000 variables, beaucoup de variations individuelles : chaque axe ne porte qu’une faible part de l’inertie.
Même leçon que l’axe 3 des crabes Une part d’inertie faible n’empêche pas une structure biologique nette.
Grille de lecture
Grille de lecture d’une ACP
Cinq étapes
- Valeurs propres, parts d’inertie, éboulis.
- Cercle des corrélations : variables bien représentées, sens des axes.
- Individus : \(\cos^2\) avant toute proximité, contributions.
- Facteur commun évident ? Effet taille, axes suivants.
- Éléments supplémentaires : ce que l’ACP retrouve sans l’avoir reçu.
Limites de l’ACP
Des liens linéaires seulement : la parabole du C8, \(r = 0\), reste invisible.
Une grande variance n’est pas forcément la question biologique : la taille des crabes.
ACP normée ou non : un choix, qui décide du poids de chaque variable.